ISSUE 1
KAIST와 ‘로봇 길 찾기 AI 챌린지’ 세계 1위
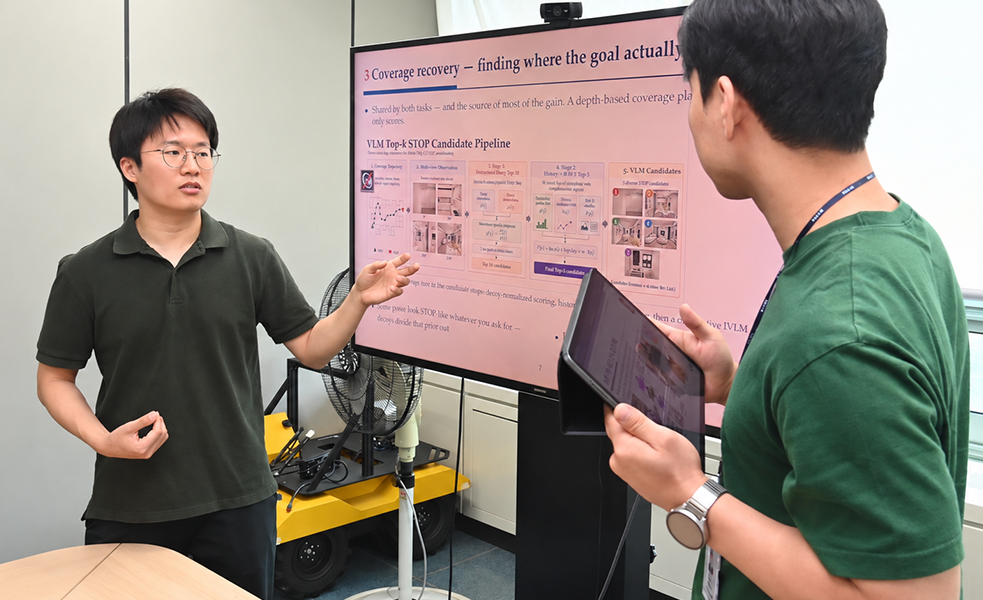
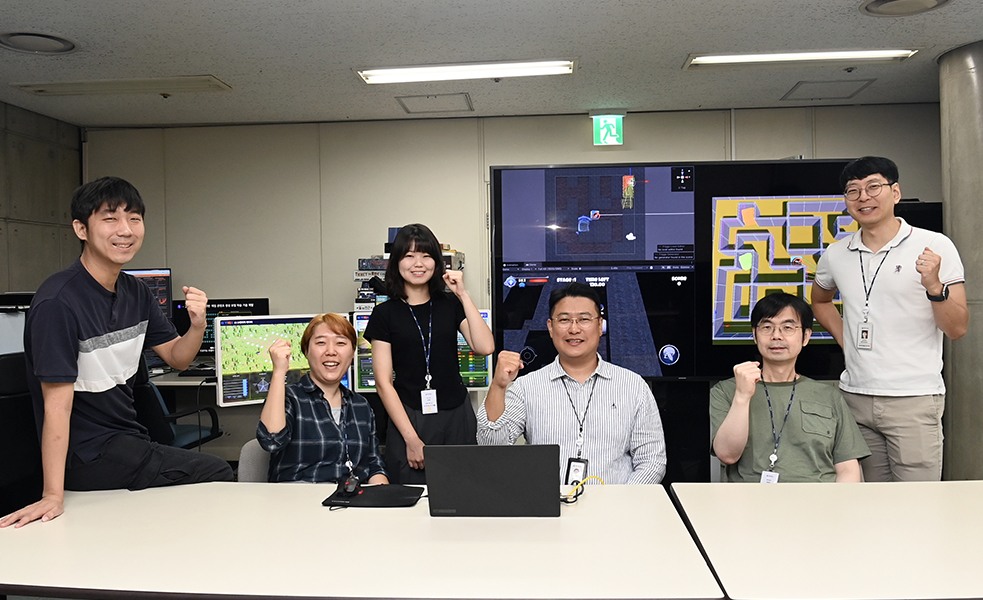
ETRI가 KAIST와 연합팀을 구성해 세계적 컴퓨터비전 학술대회 ‘ECCV 2026’의 VLNVerse 챌린지에서 전 세계 112개 참가팀 가운데 1위를 차지했다.
시각-언어 내비게이션(VLN)은 로봇이 사람의 자연어 명령과 카메라 영상을 함께 이해해 처음 보는 공간에서도 스스로 목적지를 찾아가는 기술이다.
연구진은 로봇이 목적지에 제대로 도착했는지를 스스로 확인하고, 잘못 멈춘 경우 다시 탐색하는 ‘CoRe-VLN’ 기술을 개발해 목표물 탐색과 세부 주행 과제에서 평균 성공률 90.7%를 기록했다. 특히 별도의 추가 학습 없이 기존 로봇 이동 시스템에 적용할 수 있어 다양한 서비스 로봇으로의 확장 가능성을 높였다.
ETRI는 이번 성과를 시각장애인 길 안내 로봇 ‘가이드 독’ 연구와 국산 AI 반도체 기반 온디바이스 로봇 이동지능 기술에 적용할 계획이다. 향후 제조·물류·배송·안내 등 정밀지도 없이 자율적으로 이동하는 피지컬 AI의 핵심 기술로 활용될 것으로 기대된다.